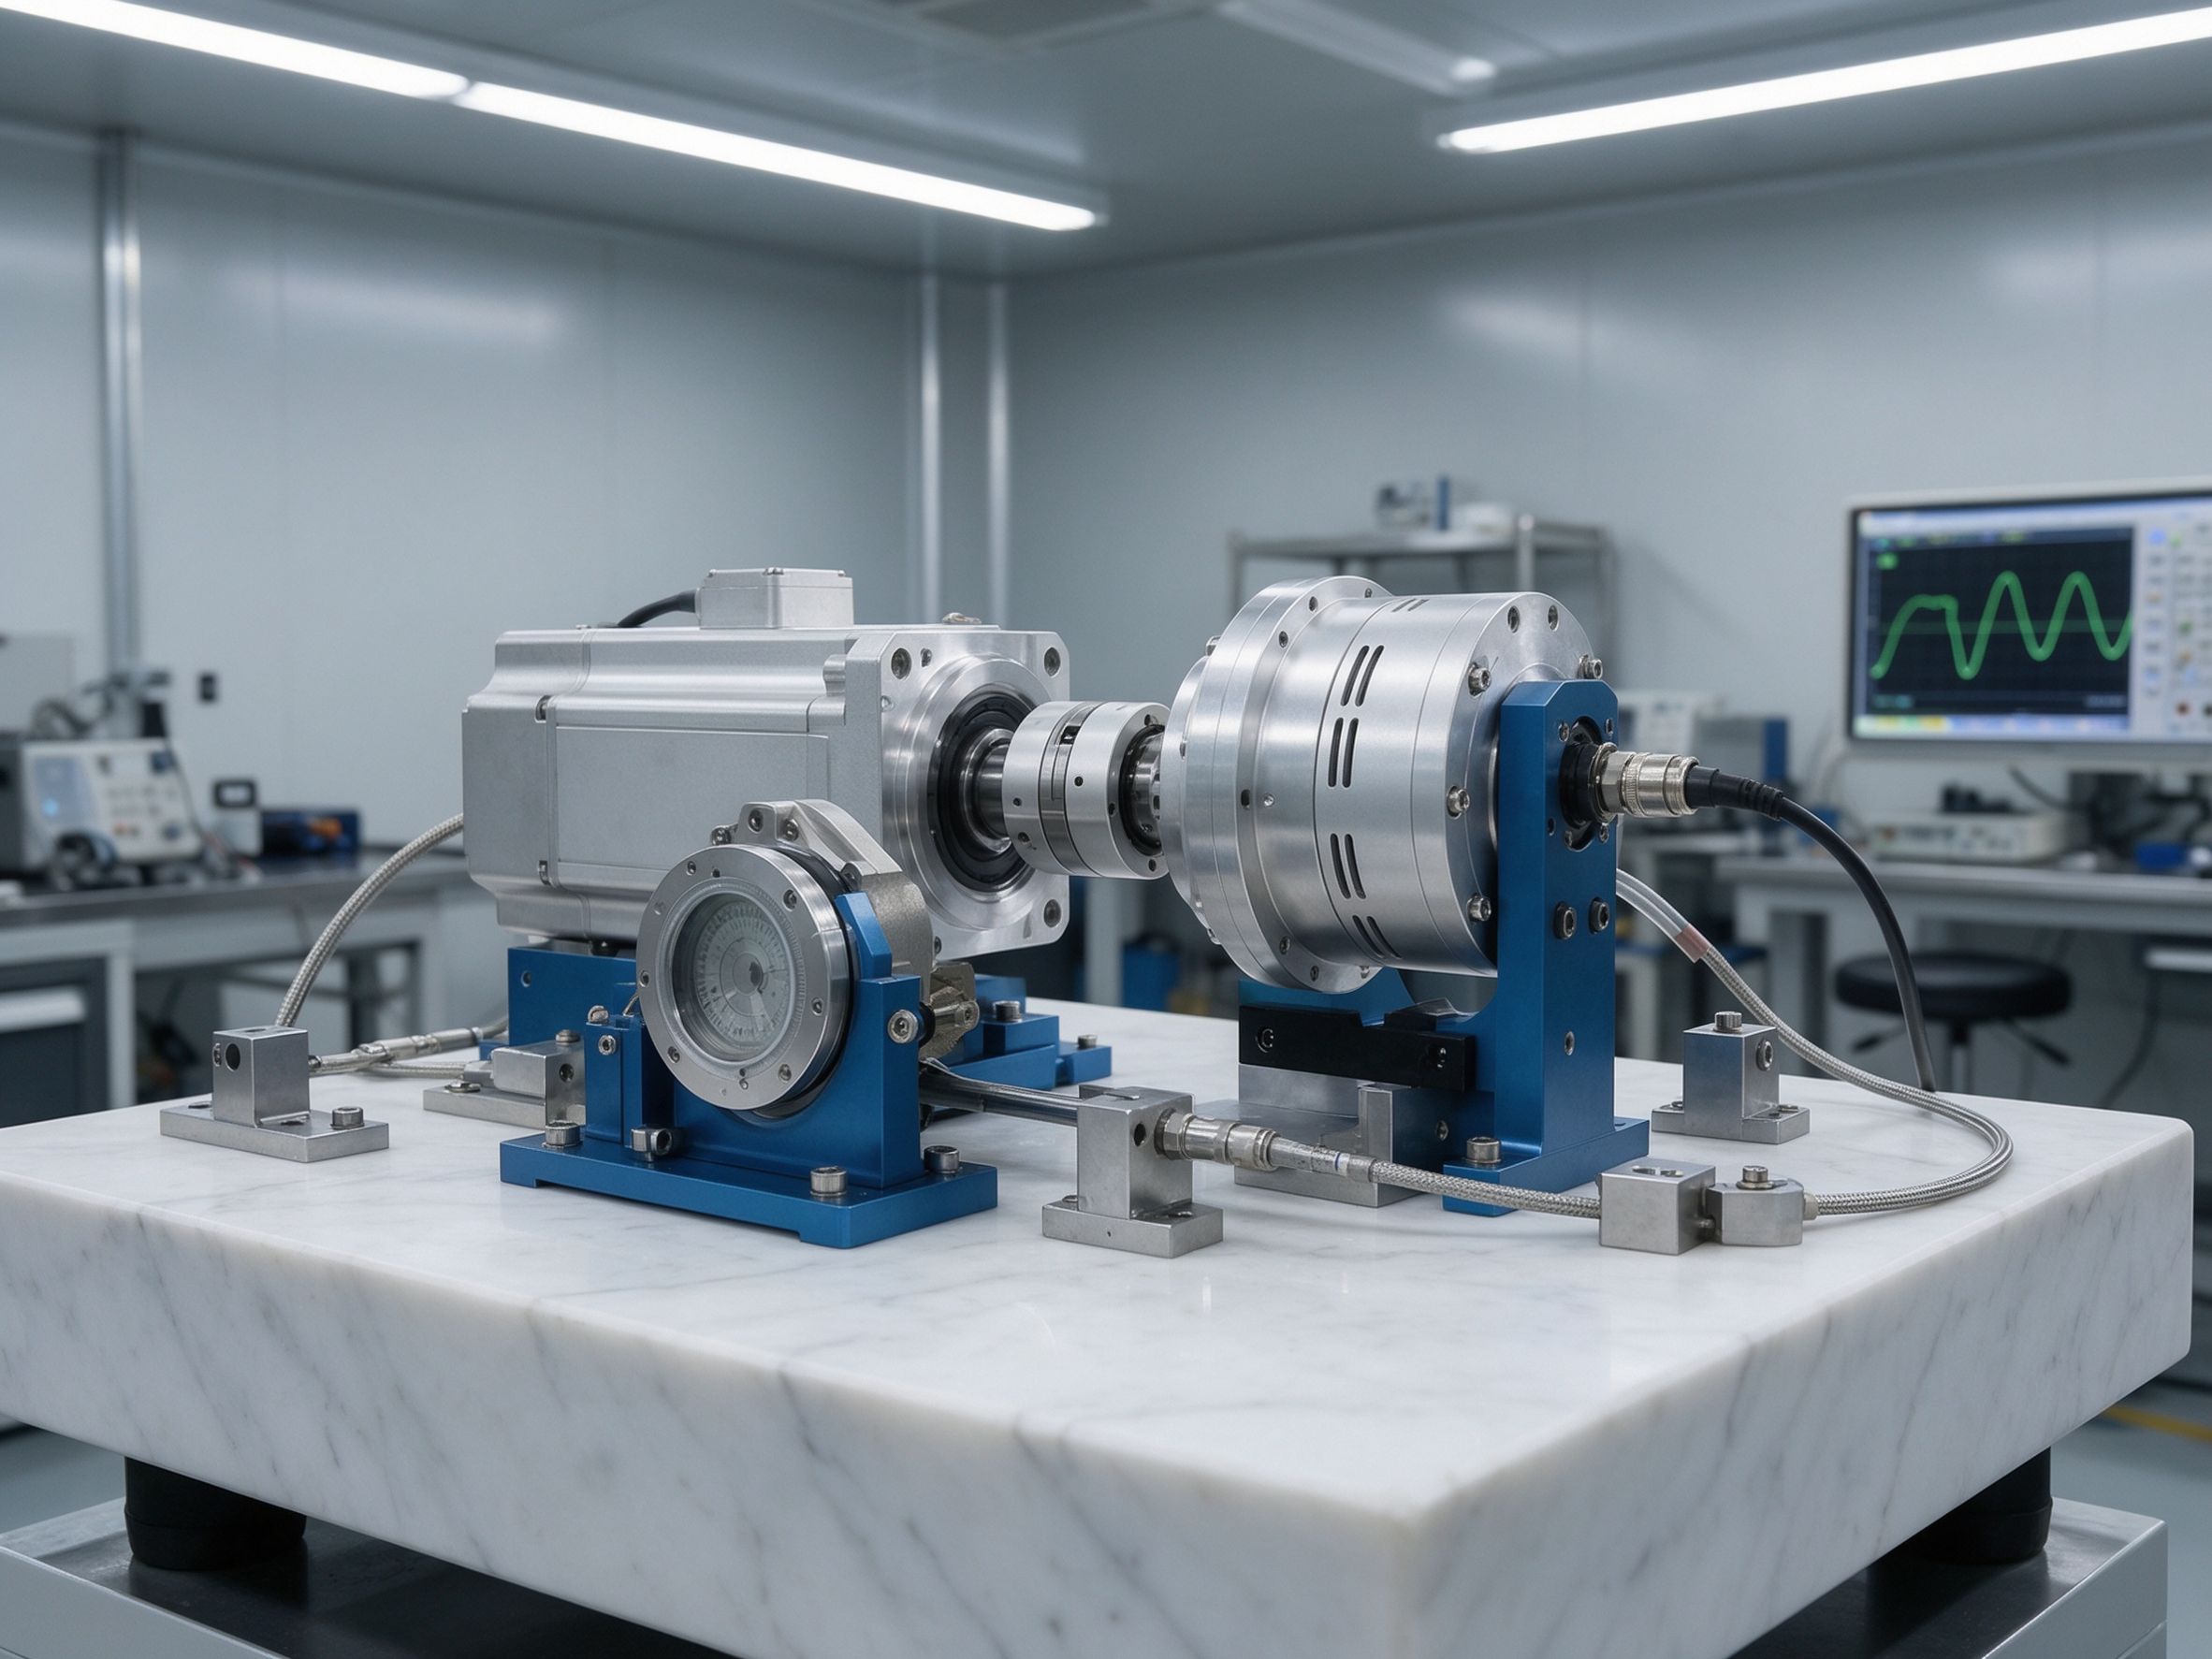
JOINT MODULE TEST BENCH
机器人关节模组综合性能测试台
关节模组是电机、减速器、编码器与驱动器的耦合体。它的真实表现不在铭牌参数上,而在低速往复、换向、带载保持这些具体动作里。
关节模组把电机、减速器、编码器、驱动器集成在一个壳体内,它的性能是四者耦合的结果。只测输出力矩不够,还要测它在低速往复运动时的定位精度、换向时的背隙、受力时的扭转刚度,以及驱动器在指令变化时的响应延迟。
因此台架通常采用伺服对拖结构:一端装被测关节,另一端装加载伺服,中间串接扭矩传感器;输出角度由高分辨编码器独立测量,避免只依赖关节内部编码器而掩盖真实误差。
Test Items
典型测试项目
以下为常用项目清单,可按实际试验规范增删;每个项目对应独立的加载曲线与判据配置。
- 输出力矩:额定、峰值与保持能力
- 定位精度与重复定位精度(多角度点位往返)
- 背隙:换向时的空程角度或线性回差
- 扭转刚度:加载下的扭转角与刚度系数
- 效率与温升:多工况点曲线与热平衡
- 驱动器响应延迟、阶跃响应与速度环稳定性
- 通信协议一致性:EtherCAT / CAN 等指令与反馈校验
- 耐久与寿命试验:往复循环、趋势记录与失效预警
Configuration
典型配置
下表为典型配置区间,用于快速判断是否匹配你的被测件。最终配置以技术协议为准。
| 项目 | 典型配置 / 可选范围 |
|---|---|
| 加载方式 | 伺服对拖加载,支持位置、速度、力矩三种控制模式 |
| 精度测量 | 高分辨圆光栅/编码器采集输出角度,做定位与重复定位精度 |
| 背隙与刚度 | 锁定输出端施加微扭矩与额定扭矩,测量回差和扭转角 |
| 力矩测量 | 输出端串接扭矩传感器,兼顾低速小扭矩分辨率 |
| 电气与通信 | 驱动器供电、母线电压电流监测,EtherCAT/CAN 等协议一致性检查 |
| 温升与效率 | 多工况点温升与效率曲线,含长时间保持工况 |
| 测控架构 | 工控机 + 实时采集 + 上位机软件,试验流程可组态 |
| 工装 | 快换法兰与定位工装,适配不同外形尺寸的关节模组 |
Related
相关产品线
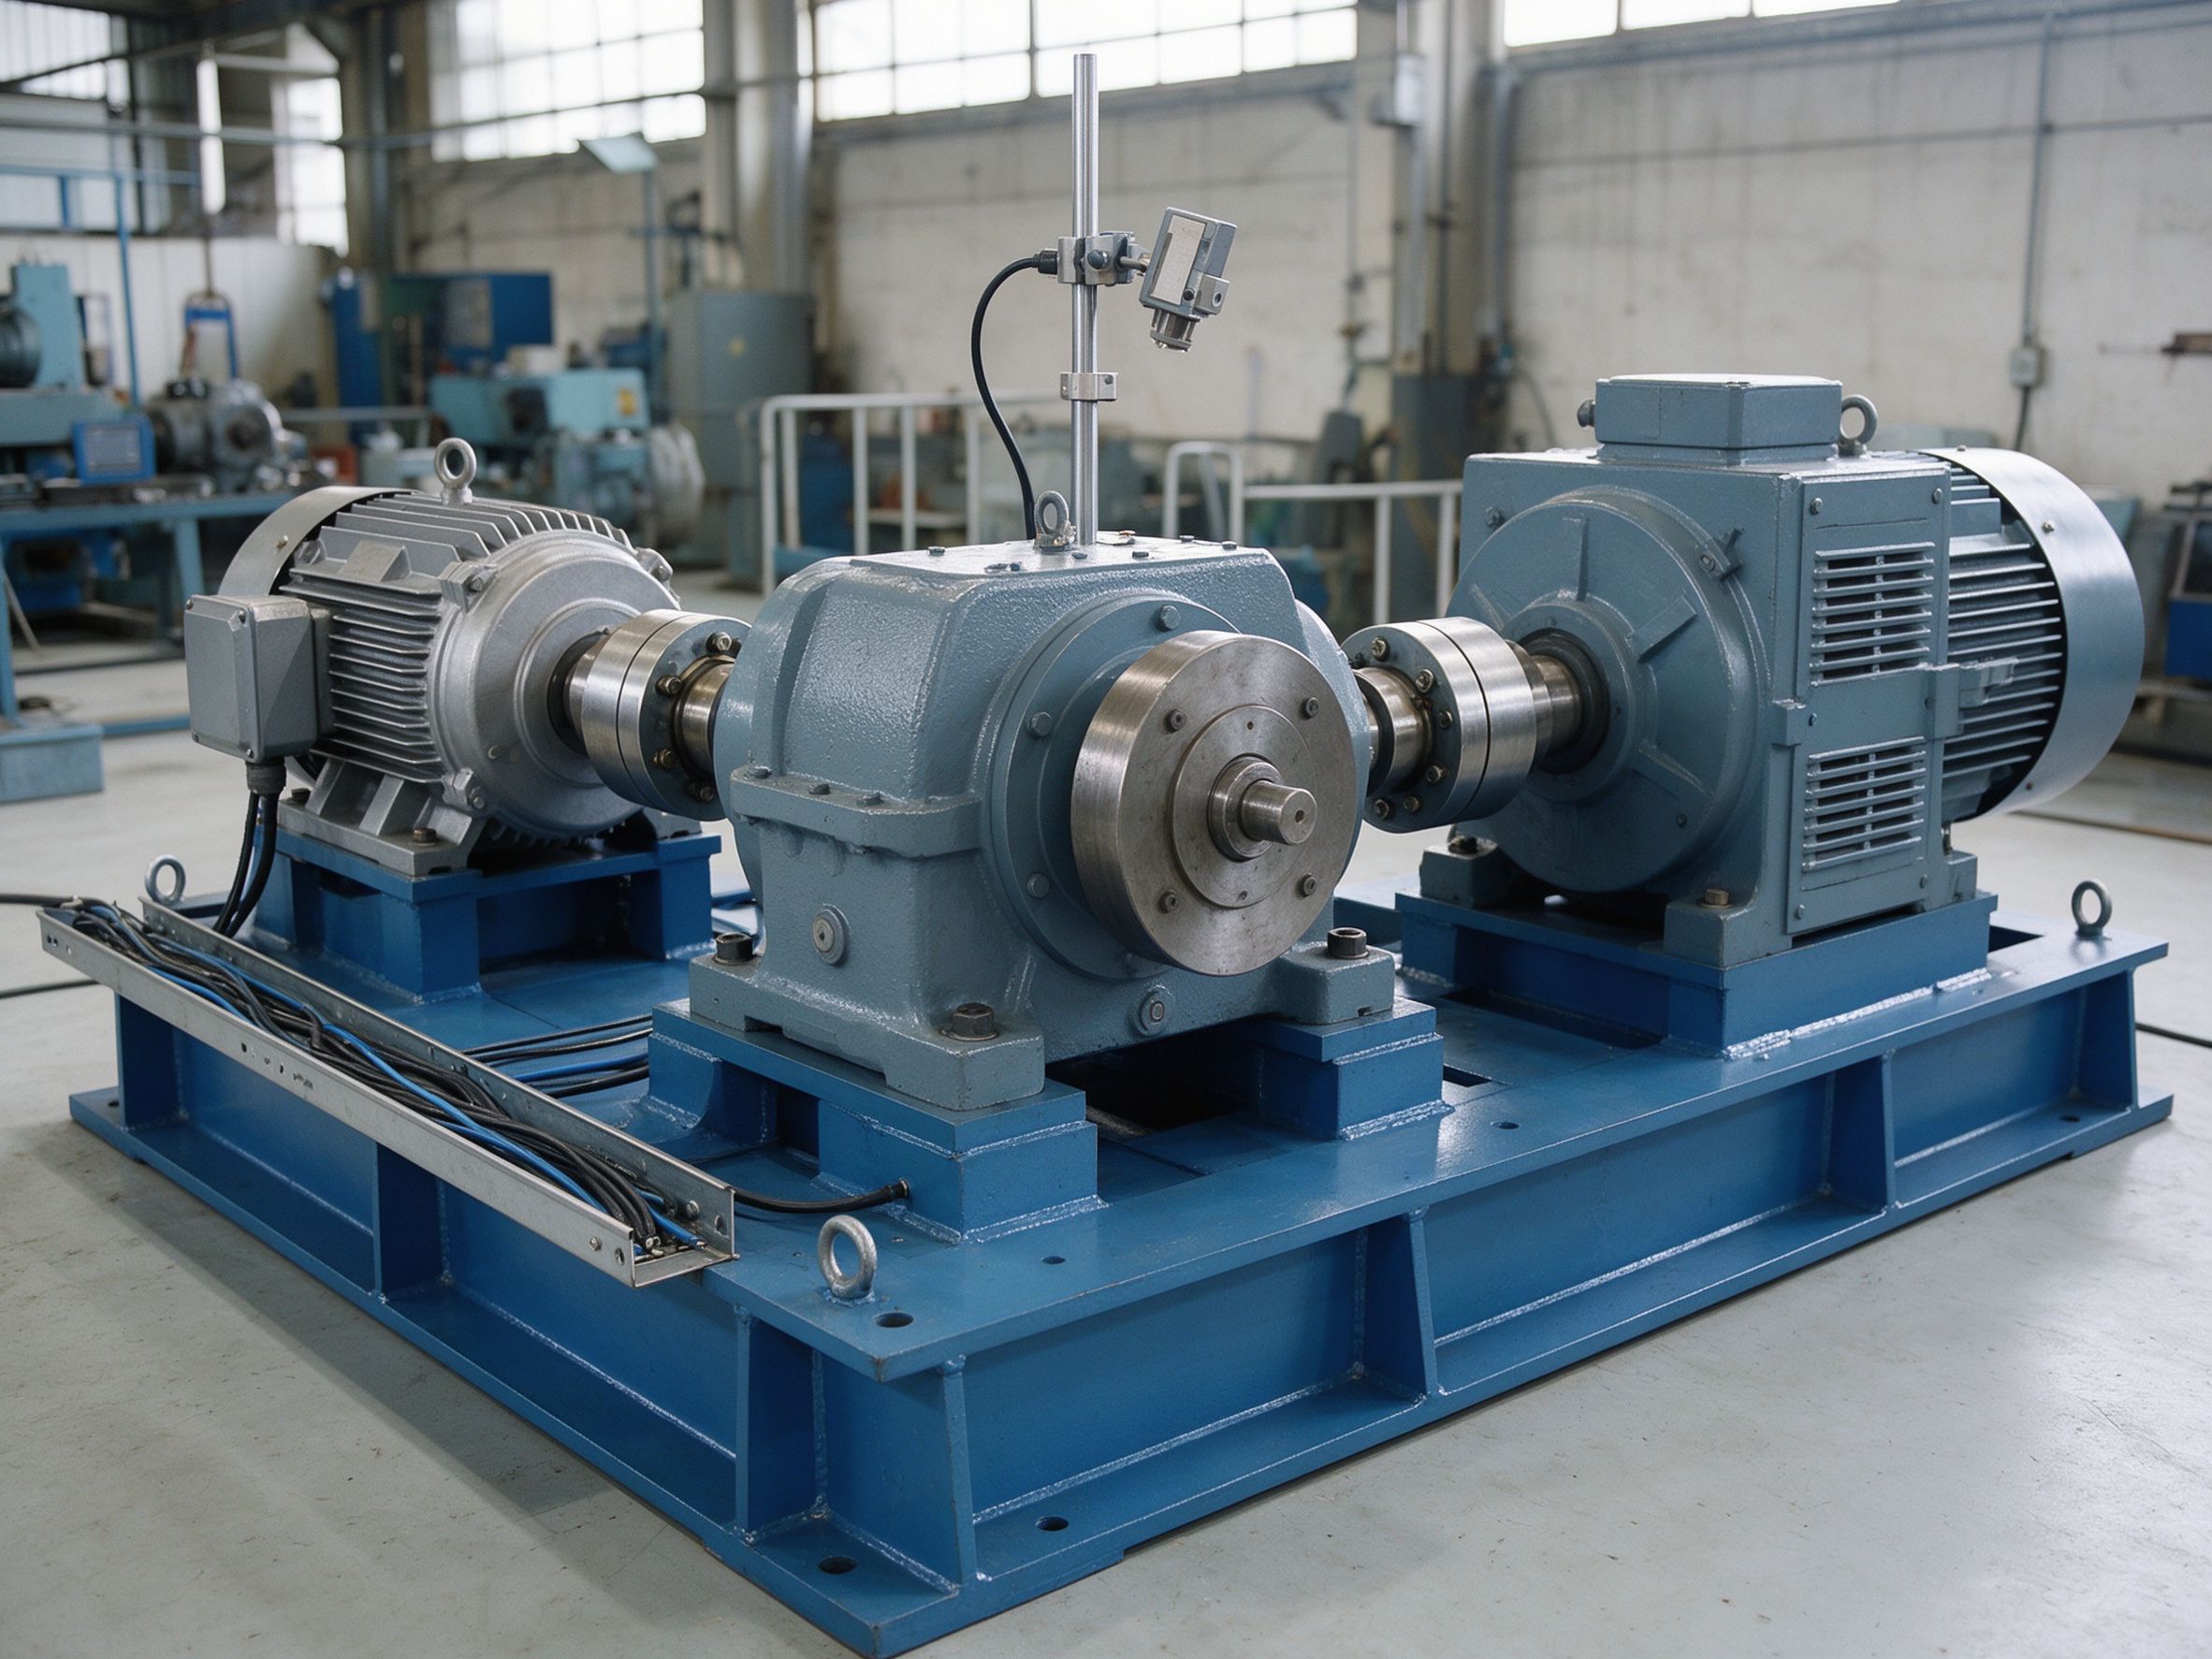
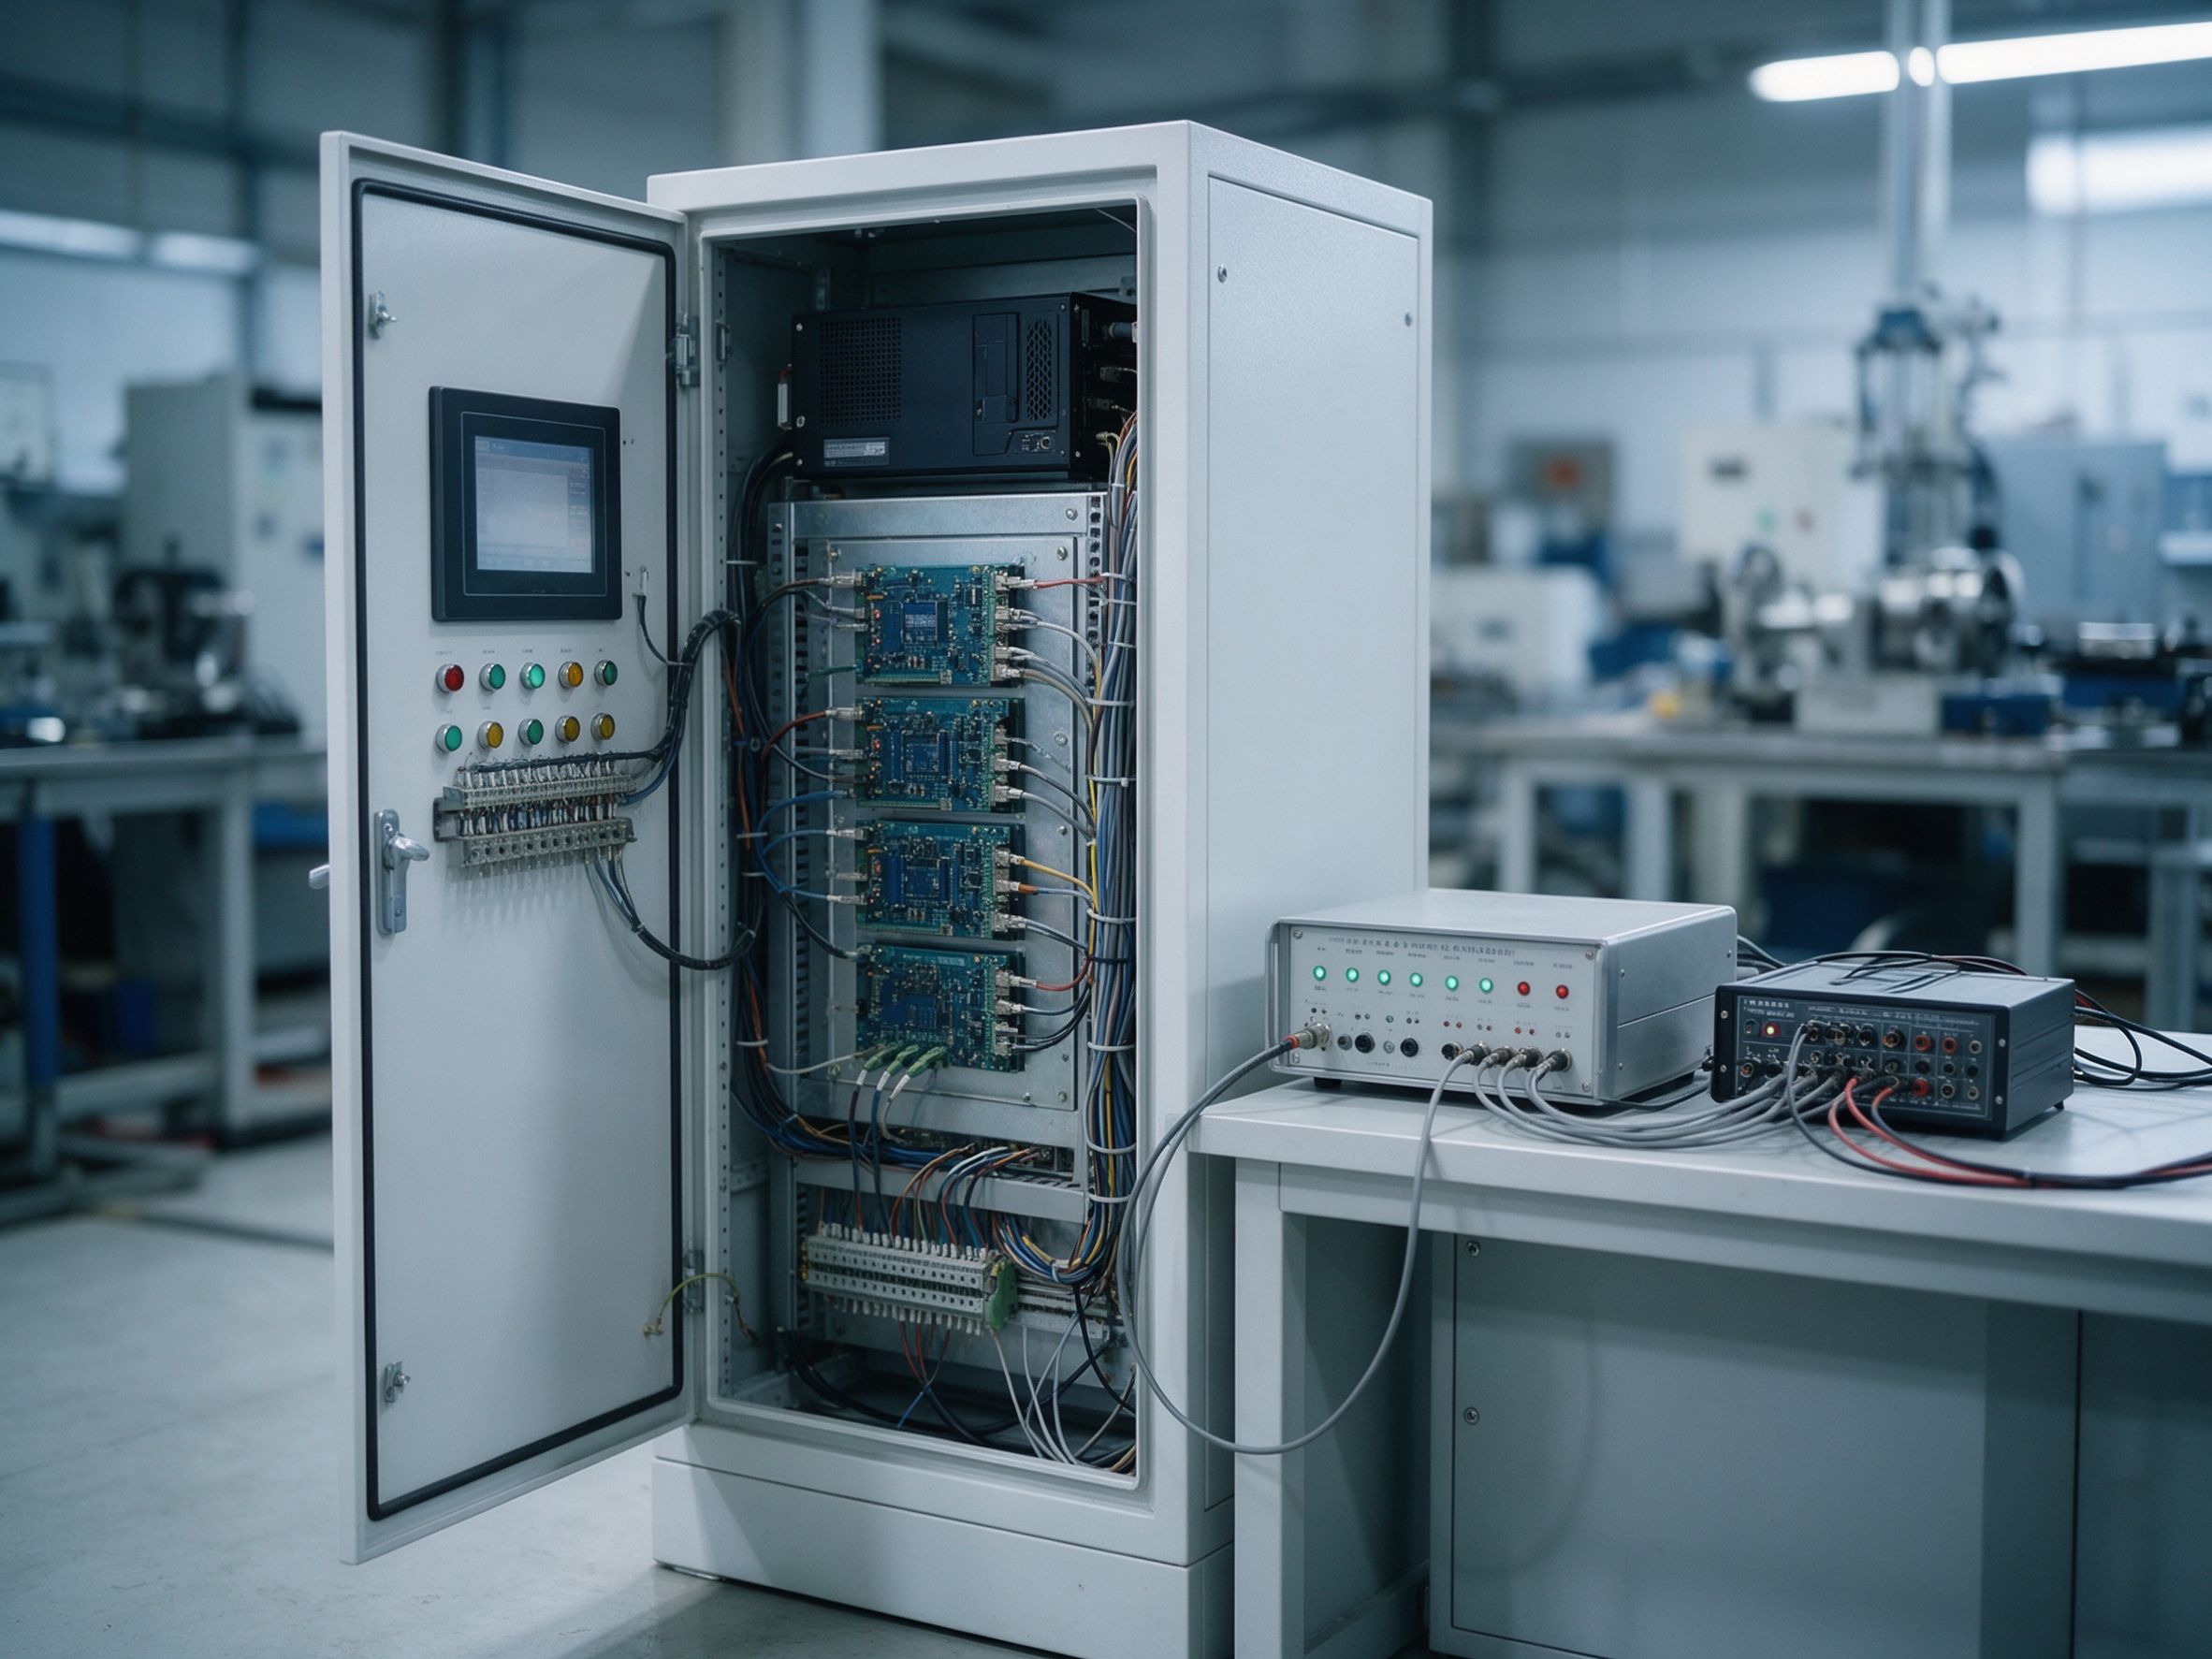
按你的被测件核对配置
提供型号、量程与试验项目,我们给出台架架构建议与配置清单。